
TAROS: český UGV ujel v Portugalsku 100 km, desítky z toho autonomně
Zdroj: FEL ČVUT
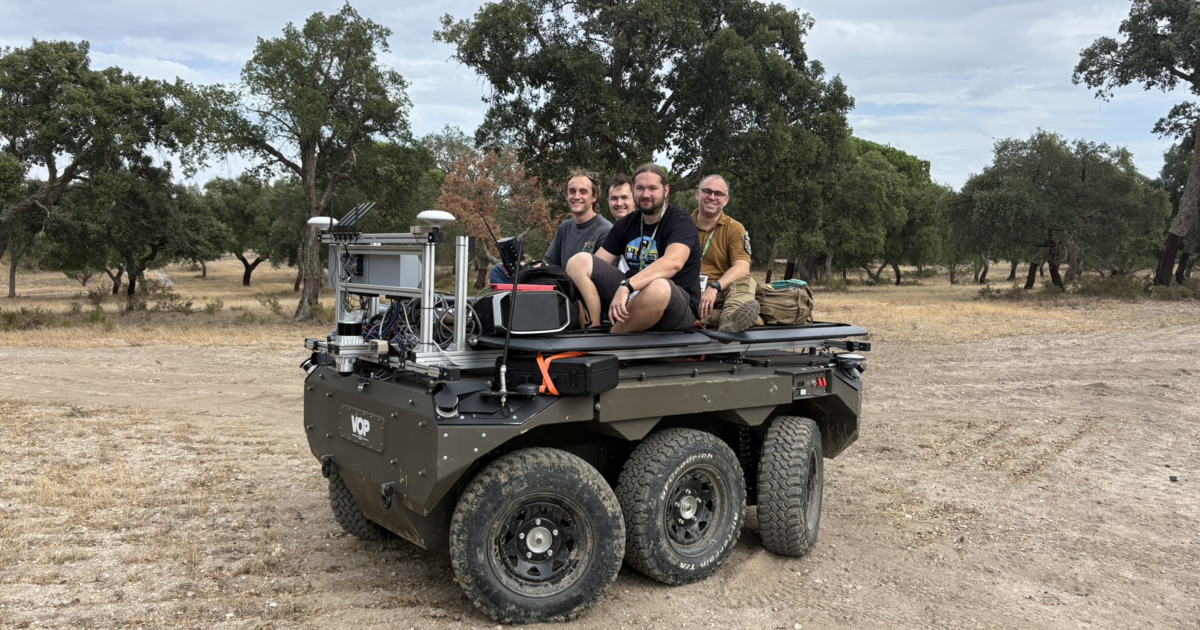
Výzkumníci z FEL ČVUT otestovali na cvičení ARTEX 2026 v Portugalsku autonomní navigaci pro šestikolovou bezosádkovou platformu TAROS od VOP CZ. Během dvou týdnů vozidlo urazilo přes 100 kilometrů, několik desítek z nich autonomně, a absolvovalo zásobovací misi, u níž operátor jen dohlížel. Při autonomní jízdě v terénu dosahovalo 8 km/h a v použité konfiguraci veze až 600 kg nákladu.
Klíčové parametry
- Platforma: šestikolové bezosádkové pozemní vozidlo TAROS, VOP CZ
- Užitečné zatížení: až 600 kg (v konfiguraci použité na cvičení)
- Rychlost při autonomní navigaci: až 8 km/h
- Senzorika pro autonomii: LiDAR, který nezávisí na denním světle
- Způsob řízení: operátor zadá cíl a navigační body, trasu plánuje vozidlo
- Zdroj dat: měření na cvičení, ne laboratorní test
Co to znamená pro projekt
Cvičení ARTEX 2026 proběhlo od 28. září do 9. října v rámci iniciativy Evropské obranné agentury HEDI OPEX26-1 India Pass. Klíčové bylo opakované autonomní absolvování tras dlouhých zhruba 2,5 až 3 kilometry po nezpevněných cestách i mimo ně, včetně husté vegetace a přírodních překážek.
Princip, který tým popisuje, odpovídá tomu, co se v průmyslové mobilní robotice prosazuje u AMR: nikdo neřídí vozidlo nepřetržitě, ale zadá úkol. Formulace z FEL: operátor zadá cíl a případně pomocné navigační body, samotnou trasu mezi nimi plánuje robot. LiDAR vytváří mapu okolí, vyhodnocuje průjezdnost terénu a reaguje na překážky. Podle zprávy je součástí autonomie i schopnost rozpoznat situaci, kterou systém nedokáže bezpečně vyřešit, zastavit a nechat řízení převzít operátora.
Pro prediktivní chování zařízení je zajímavý i vedlejší test. Při scénáři evakuace raněného absolvovala dobrovolnice z portugalské armády na nosítkách na platformě trasu asi 2,5 km, vozidlo ale jelo vzdáleně. Smyslem bylo ověřit komfort přepravy.
Srovnání
| TAROS na ARTEX 2026 | Standardní UGV z cvičení | |
|---|---|---|
| Režim řízení | autonomní jízda, operátor dohlíží | převážně vzdálené řízení |
| Rychlost v terénu | až 8 km/h | neuvedeno |
| Zatížení | až 600 kg | neuvedeno |
| Noční provoz | autonomní trasa díky LiDARu | neuvedeno |
| Pro koho | vývojáře navigace, integrátory UGV | — |
Řádek se srovnáním je potřeba číst opatrně: FEL i kapitán Štěpán Konecký z Armády ČR říkají, že autonomní navigace v terénu je u předvedených platforem spíše výjimkou a mnohé sázejí na teleoperaci. Konkrétní srovnávací měření to není a v textu žádné není.
Pro systémového integrátora: příprava autonomní navigace v terénu se dnes plánuje v řádu měsíců, ne dnů — vozidlo musí mít mapu, kalibraci senzorů a testy na nezpevněném povrchu i v noci. Past je spoléhat na to, že vše, co projede komunikaci, projede i nezpevněnou cestu se stejnou rychlostí; zpráva uvádí, že TAROS dokázal držet rychlost srovnatelnou s pohybem po zpevněné komunikaci, tedy až 8 km/h, a to jen díky LiDARu a vyhodnocování průjezdnosti.
Projekt měl i institucionální zázemí: autonomní navigace vzniká v projektu TA ČR PRODEF SARMO podporovaném Ministerstvem obrany ČR, zkušenosti z cvičení se propíšou do dalšího zdroje autonomního řízení, uživatelského rozhraní a spolehlivosti v těžkých podmínkách. Data o přesnosti a počtu zásahů operátora do autonomní jízdy zpráva neuvádí.
Zdroje
- Český robot TAROS zvládl autonomní zásobovací misi při vojenském cvičení v Portugalsku — FEL ČVUT
- Czech TAROS Robot Completes Autonomous Resupply Mission During Military Exercise in Portugal — FEL ČVUT (anglická mutace)
- Český robot TAROS zvládl autonomní zásobovací misi při vojenském cvičení v Portugalsku — ITBiz.cz
Odkazy vedou na primární zdroje. Text článku je redakční shrnutí, ne převzatá zpráva.