
Bezpečnostní funkce pohybu
Zdroj: Mitsubishi Electric
Bezpečnostní funkce pohonu nejsou přídavný modul, ale součást frekvenčního měniče nebo serva — definuje je IEC 61800-5-2 a v praxi se potkáváte s deseti až patnácti zkratkami. Rozdíl mezi nimi není akademický: špatně zvolená funkce znamená buď zbytečné zastavení linky, nebo nebezpečný doběh.
Dvě rodiny funkcí
- Stop funkce — jak se pohon zastaví: STO, SS1, SS2, SOS.
- Monitorovací funkce — co pohon nesmí překročit za běhu: SLS, SDI, SLP, SLT, SCA, SSM, SAR, SLI.
- Podpůrné — SBC (bezpečné ovládání brzdy), SBT (test brzdy).
Stop kategorie podle IEC 60204-1: STO odpovídá kategorii 0 (okamžité odpojení), SS1 kategorii 1 (řízené zastavení, pak odpojení), SS2 kategorii 2 (řízené zastavení, pohon pod proudem).
| Funkce | Co dělá | Kategorie |
|---|---|---|
| STO | odpojí moment na výstupu měniče, motor dojede setrvačností | 0 |
| SS1 | řízené zastavení, po dosažení klidu STO | 1 |
| SS2 | řízené zastavení, po dosažení klidu SOS (pohon drží) | 2 |
| SOS | hlídá polohu v toleranci, pohon je pod proudem a drží | — |
| SLS | hlídá max. rychlost, při překročení STO | — |
| SDI | hlídá směr pohybu | — |
| SLP | hlídá max. polohu (případně dráhu) | — |
| SLT | hlídá max. moment / tah | — |
| SLI | hlídá max. přírůstek dráhy | — |
| SCA | bezpečný výstup, když je osa v definovaném rozsahu | — |
| SSM | bezpečný výstup, když jsou otáčky pod limitem | — |
| SAR | hlídá rozsah zrychlení | — |
| SBC | bezpečně spíná externí brzdu | — |
| SBT | test, že brzda opravdu brzdí | — |
Jak se funkce aktivuje
Vstup je vždy bezpečný signál — buď F-DI na měniči, nebo PROFIsafe po sběrnici. Výstupem je potvrzení (safe feedback) do F-PLC.
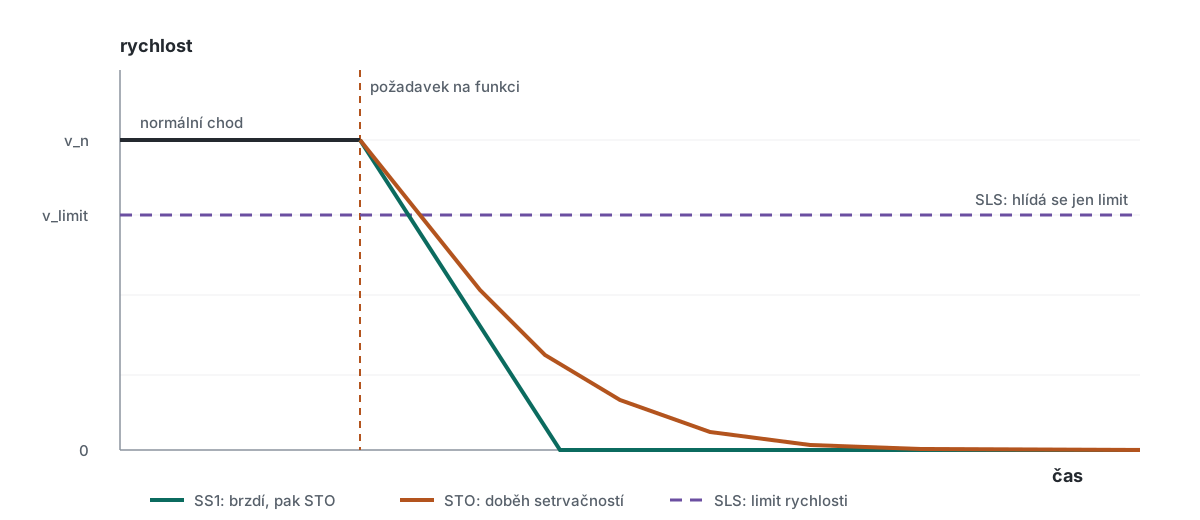
Z funkce se nevychází samo. Po odpadnutí požadavku musí přijít reset — jinak pohon zůstane v bezpečném stavu, i když už nic nehrozí. U SS1 se navíc rozlišuje varianta řízená časem (po uplynutí zpoždění se sepne STO) a řízená rampou (hlídá se skutečné zpomalení). Druhá je bezpečnější, první je jednodušší.
Graf: co která funkce udělá s rychlostí
Kde se co používá
| Aplikace | Vhodné | Proč |
|---|---|---|
| Robotická buňka, otevření dveří | SS1 + SLS v redukovaném prostoru | robot nesmí dojet přes plot, ale má brzdit řízeně |
| Horizontální osa, portál | SLP + SDI | hlídá se koncová poloha a směr, ne jen rychlost |
| Vertikální osa, zdvih | SOS + SBC + externí brzda | po zastavení musí držet polohu, motor sám neudrží |
| Výtah, zdvihací stůl | SS1 + SBC | pád jako následek STO bez brzdy je horší než dojezd |
| Lis, nůžky | SS2 nebo STO dle rizika | záleží, jestli potřebujete držet polohu, nebo jen moment |
| Pás, dopravník | SLS | snížená rychlost při servisu, ne stop |
Pro elektroprojektanta: STO bez brzdy u svislé osy znamená pád. SBC a brzda musí být v návrhu dřív než v rizikové analýze — a brzda musí být dimenzovaná na zádržný moment, ne na brzdění z plné rychlosti.
Zdroje
- Safety Sub-Functions Compliant with IEC/EN 61800-5-2 (MELSERVO-J5) — Mitsubishi Electric
- Safety functions acc. to EN 61800-5-2 — BBH Products
- Safety Integrated — motion control — Siemens
Odkazy vedou na primární zdroje. Text článku je redakční shrnutí, ne převzatá zpráva.